Recherche
Visit our new website: safirlab.github.io
Notre mission est de permettre l’utilisation généralisée de robots intelligents au service de la société, en leur permettant de mieux comprendre leur environnement et de réagir de manière optimale face à des situations variées.
Nos recherches couvrent plusieurs domaines essentiels :
- Inspection et Maintenance : Améliorer la durabilité des infrastructures critiques via des missions de suivi de lignes électriques, barrages, et structures aéronautiques.
- Sécurité et Surveillance : Contribuer à des missions de recherche et sauvetage, d’aide à la conduite, d'exploration spatiale, et de suivi d’événements tels que les feux de forêts, les inondations et les avalanches.
- Conservation : Assurer la préservation des écosystèmes en surveillant les espèces menacées et invasives, ainsi qu’en cartographiant les forêts, les fonds marins et les glaciers.
Projets futurs
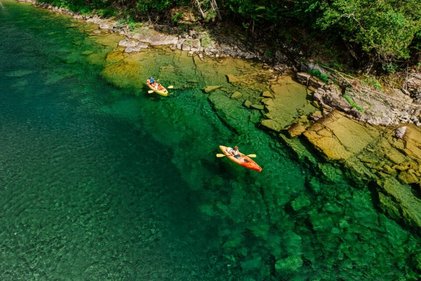
Détection automatisée du saumon à l'aide de drones et de caméras sous-marines
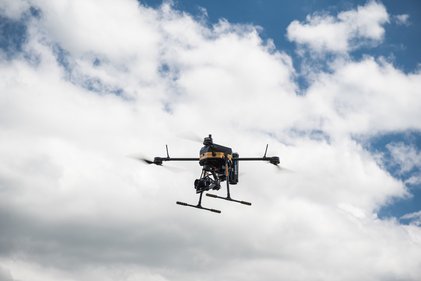
Navigation sans GNSS pour les drones
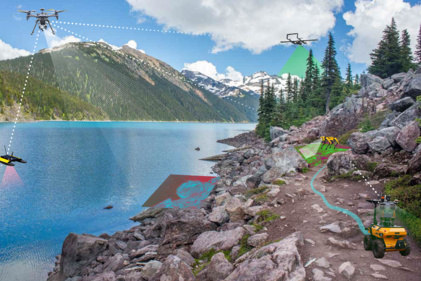
Cartographie active pour les systèmes multi-robots hétérogènes
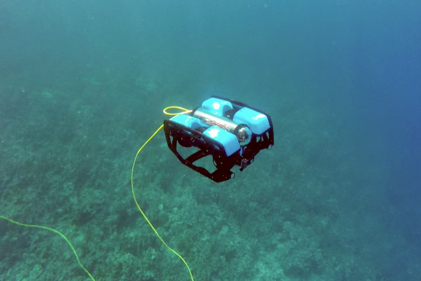
Inspection d'infrastructures à l'aide de robots sous-marins autonomes

Cartographie de la végétation des lacs à l'aide de robots aquatiques autonomes
Projets en cours

Reconnaissance d'images pour l'inventaire des plantes menacées à l'aide de drones

Conduite autonome hors route et systèmes avancés d'aide à la conduite
Projets réalisés

ARENA: Adaptive Risk-aware and Energy-efficient NAvigation for Multi-Objective 3D Infrastructure Inspection with a UAV

Topological Mapping for Traversability-aware Long-range Navigation in Off-road Terrain

Active Sampling, Modeling and Estimation in Aquatic Environments

MOAR Planner: Multi-Objective and Adaptive Risk-Aware Path Planning for Infrastructure Inspection with a UAV

TAPE: Tether-Aware Path Planning for Autonomous Exploration of Unknown 3D Cavities using a Tangle-compatible Tethered Aerial Robot
